01 / YAPISAL SİSTEMLER
Mekanik
Çift gövdeli tasarım, 3D baskı, modüler birleşim, sızdırmazlık ve sensörlerin yerleşimi.
Makine · Uzay · Uçak mühendisliğiTürk Hava Kurumu Üniversitesi'nin insansız deniz aracı takımı
Çift gövdeli prototipimizi kendi ellerimizle tasarlayıp ürettik. Şimdi ona kamerayla görmeyi, LiDAR ile ölçmeyi ve rotasına kendisi karar vermeyi öğretiyoruz.
Arkadaki model, prototip gövdemizin gerçek STL geometrisi üzerine planlanan sensör yerleşimini gösterir. Turuncu noktalar LiDAR taramasının görselleştirmesidir.
KaydırBahr-i Rota, Türk Hava Kurumu Üniversitesi'nde yazılım, elektrik-elektronik, makine, uzay ve uçak mühendisliği öğrencilerinden oluşan 13 kişilik bir takım. Bir deniz aracını çizimden suya kadar kendimiz götürüyoruz.
Mekanik ekip gövdeyi tasarlayıp üretiyor, elektronik ekip güç ve sürüş sistemini kuruyor, yazılım ekibi aracın görmesini, karar vermesini ve hareket etmesini sağlayacak yazılımı geliştiriyor. Kararları ayrı odalarda değil, aynı atölye masasında alıyoruz.
Her ekip kendi problemini çözer; araç ancak bu üç sistem birlikte çalıştığında hareket eder. Aşağıdaki görseller ekiplerin çalışma alanlarını temsil eden canlı teknik çizimlerdir.
Çift gövdeli tasarım, 3D baskı, modüler birleşim, sızdırmazlık ve sensörlerin yerleşimi.
Makine · Uzay · Uçak mühendisliğiBatarya, ESC, motor bağlantıları, alıcı, kablolama ve sensör-güç mimarisi.
Elektrik-elektronik mühendisliğiGörüntü işleme, LiDAR füzyonu, rota planlama, simülasyon, kontrol ve yer istasyonu.
Hedefimiz; çevresini algılayan, karar veren ve rotasını kendisi izleyen bir insansız deniz aracı (İDA). Bu model, üretilmiş prototip gövdemizin gerçek STL geometrisini ve ana platform için planladığımız sensör, elektronik ve itki yerleşimini birlikte gösteriyor.
Kaydırdıkça araç parça parça açılacak. Modeli sürükleyerek döndürebilir, alttaki düğmeyle yalnızca prototipi görebilirsiniz.
2.1 Gövde
Katamaran yapı; geniş tabanı sayesinde yalpaya karşı dengeli, iki gövde arasında ekipman için düz bir alan bırakıyor ve iki ayrı iticiyle dümen olmadan dönebiliyor.
Her gövde ön ve arka olmak üzere iki modül hâlinde 3D yazıcıda basıldı; modüller pimlerle birleşiyor. İçi boş bırakılan bölgeler kütleyi azaltırken, dolu kabuk bölgeleri dayanımı ve sızdırmazlığı destekliyor.
Ölçüler prototip STL dosyalarından alınmıştır.
2.2 Görmek
Ön tarafa yerleşecek kamera, dubaları renklerinden tanımak ve önündeki nesneleri sınıflandırmak için kullanılacak. Kırmızı ve yeşil duba çifti, aracın geçmesi gereken kapıyı tanımlar.
Mavi koni kameranın görüş alanını, köşeli çerçeveler tespit edilen nesneleri temsil eder.
2.3 Ölçmek
Dönen lazer tarayıcı, çevredeki yüzeylere olan mesafeyi saniyede binlerce kez ölçerek bir nokta bulutu oluşturur. Kamera nesnenin ne olduğunu, LiDAR ise ne kadar uzakta olduğunu bildirir; ikisi birlikte güvenilir bir çevre resmi verir.
Su yüzeyindeki halkalar, aşağı bakan lazer kanallarının yüzeye düştüğü noktalardır.
2.4 Konumlanmak
GNSS anteni aracın dünya üzerindeki konumunu, IMU ise yönelimini, dönüş hızını ve ivmesini verir. Görev rotası bu referansa göre çizilir; araç her an rotanın neresinde olduğunu hesaplar.
2.5 Karar vermek
Sensörlerden gelen veri, sızdırmaz elektronik kutusundaki araç üstü bilgisayarda birleşir. Bilgisayar algılama ve planlamayı yürütür; otopilot kartı hareket isteğini motor komutuna çevirir. RC ile müdahale ve motor gücünü kesme düzeni ayrıca tasarlanacak.
2.6 Hareket etmek
Her gövdenin kıçında bir fırçasız itici bulunur. İki motor aynı hızda döndüğünde araç düz gider; biri diğerinden hızlı döndüğünde araç yavaş olan tarafa döner. Bu yönteme diferansiyel itki denir ve hareketli parça sayısını azaltır.
Manuel prototipte bu sürüşü RC alıcı ve ESC üzerinden deniyoruz; kontrollü su testlerinden gelen veriler otonom kontrolün temeli olacak.
Turuncu oklar iki iticinin anlık itiş farkını temsil eder.
2.7 Bütün
Her parça bir diğerinin sınırını belirler: sensör yüksekliği görüş alanını, elektronik kutusunun ağırlığı su hattını, kablo yolları sızdırmazlığı etkiler. Bu yüzden mekanik, elektronik ve yazılım kararlarını birlikte alıyoruz.
Sensör ve elektronik yerleşimi konsept görselleştirmedir; ana platformun nihai tasarımı değildir.
Bugüne kadar ne yaptığımızı görFikirden parçaya, parçadan çalışan bir prototipe uzanan yol. Aşağıdaki görseller ve kayıtlar tamamladığımız çalışmalardan; geliştirmeyi sürdürdüğümüz aşamaları ayrıca işaretliyoruz.
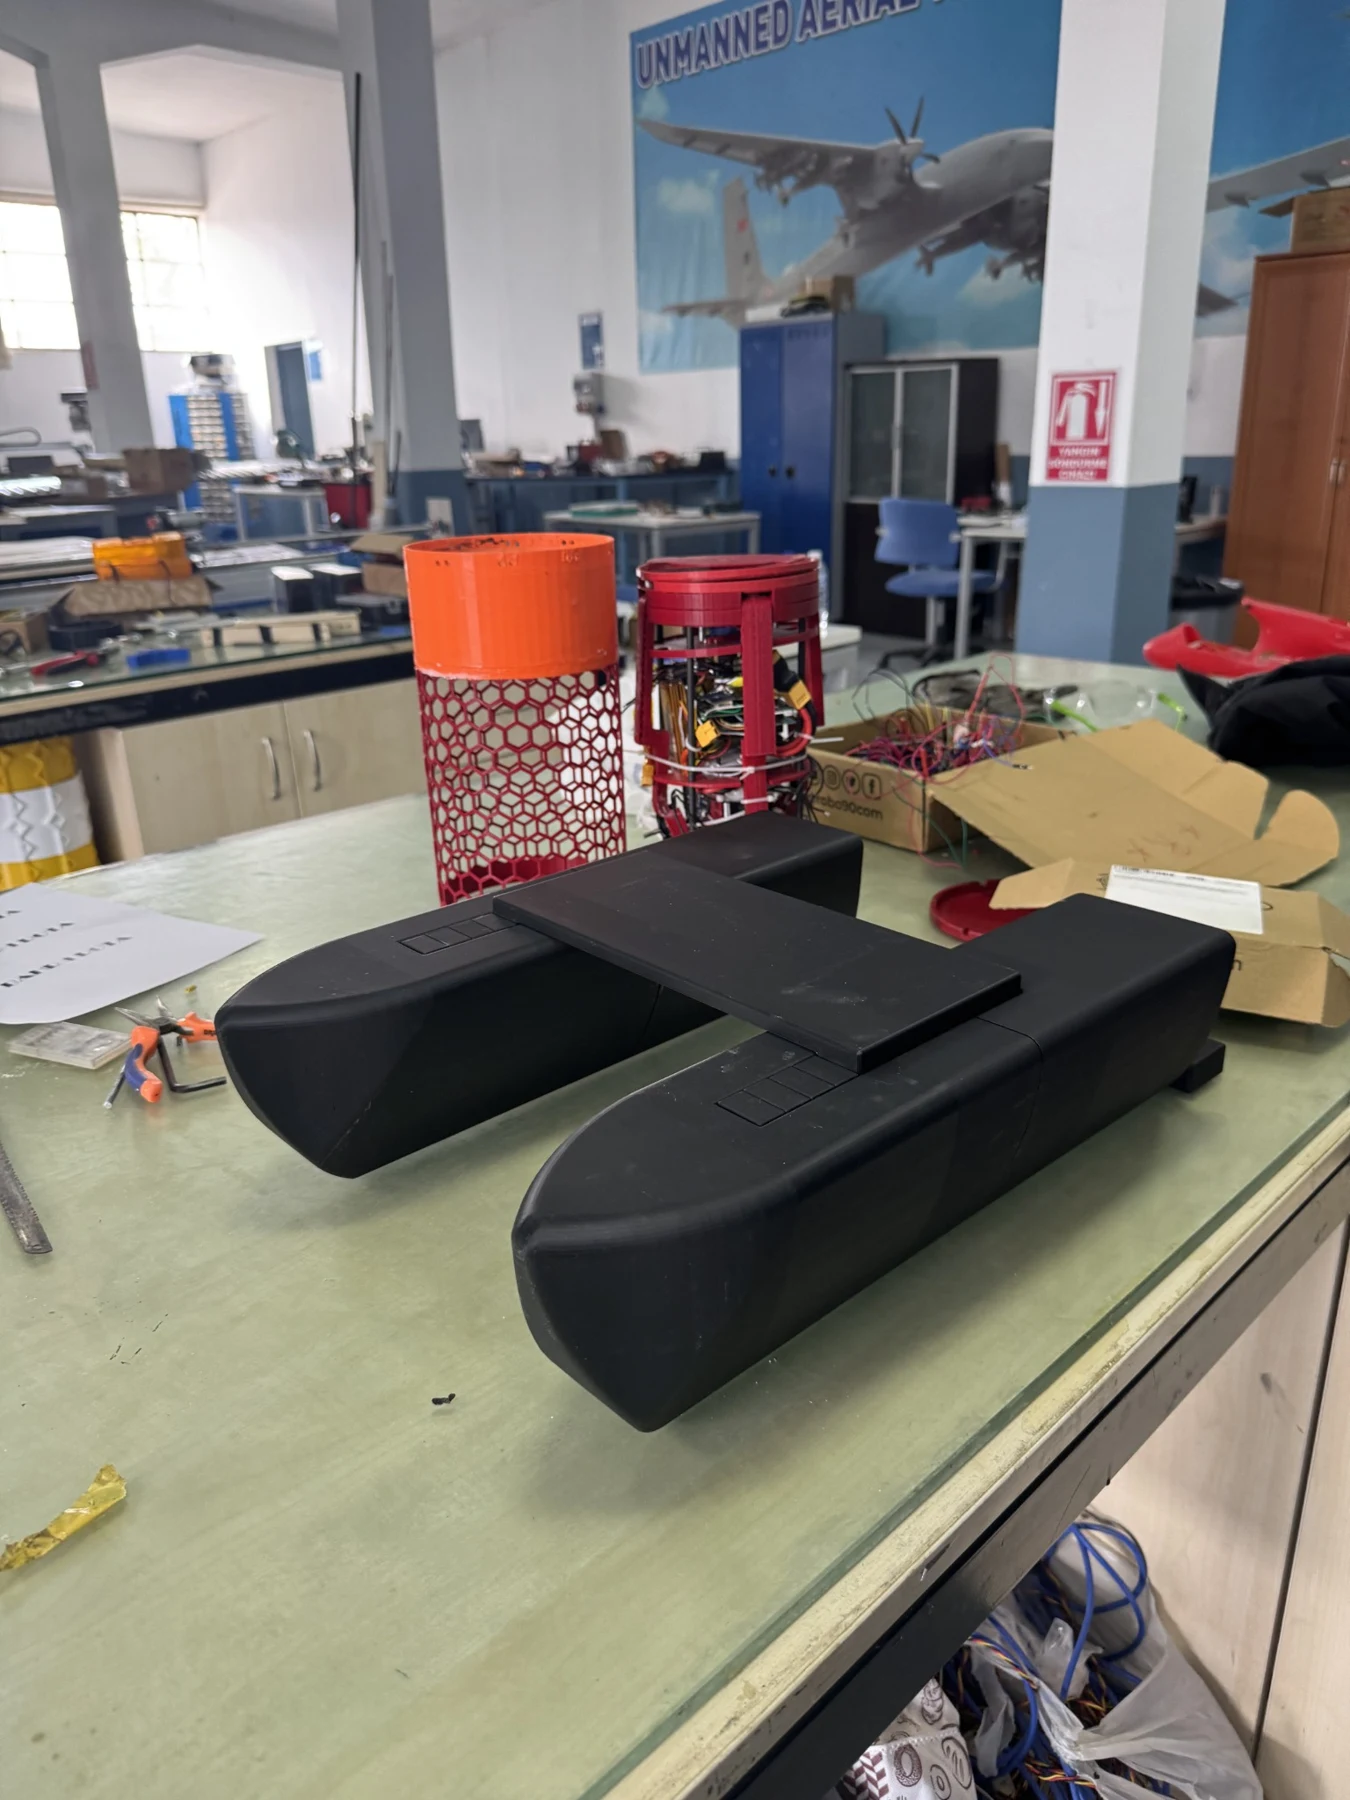
İki gövdeyi bağlantı plakasıyla birleştirip ekipman yerleşimini ve ilk hareket sistemini deneyebileceğimiz gerçek bir prototip ortaya çıkardık.
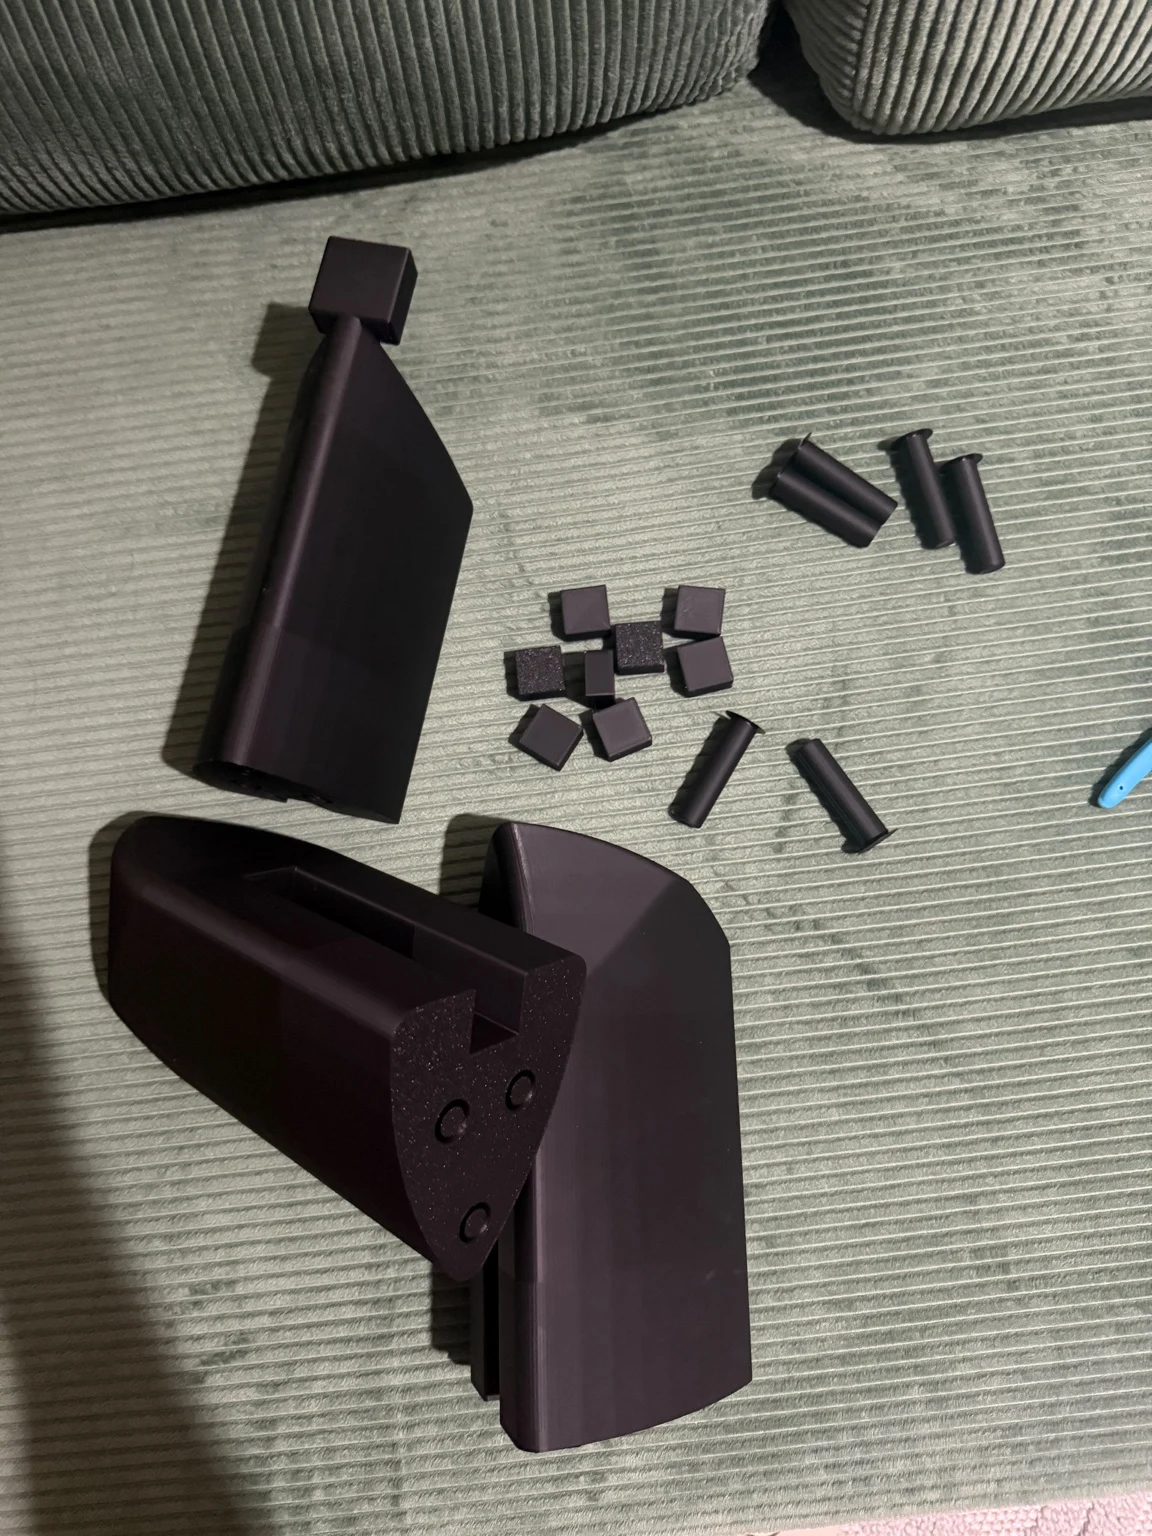 01 — PARÇALAR / GERÇEK FOTOĞRAF
Her gövdeyi ön ve arka modül olarak ayrı modelledik. Yazıcı tablasına uyacak şekilde ürettiğimiz modüller için bağlantı pimlerini ve kapaklarını da bastık.
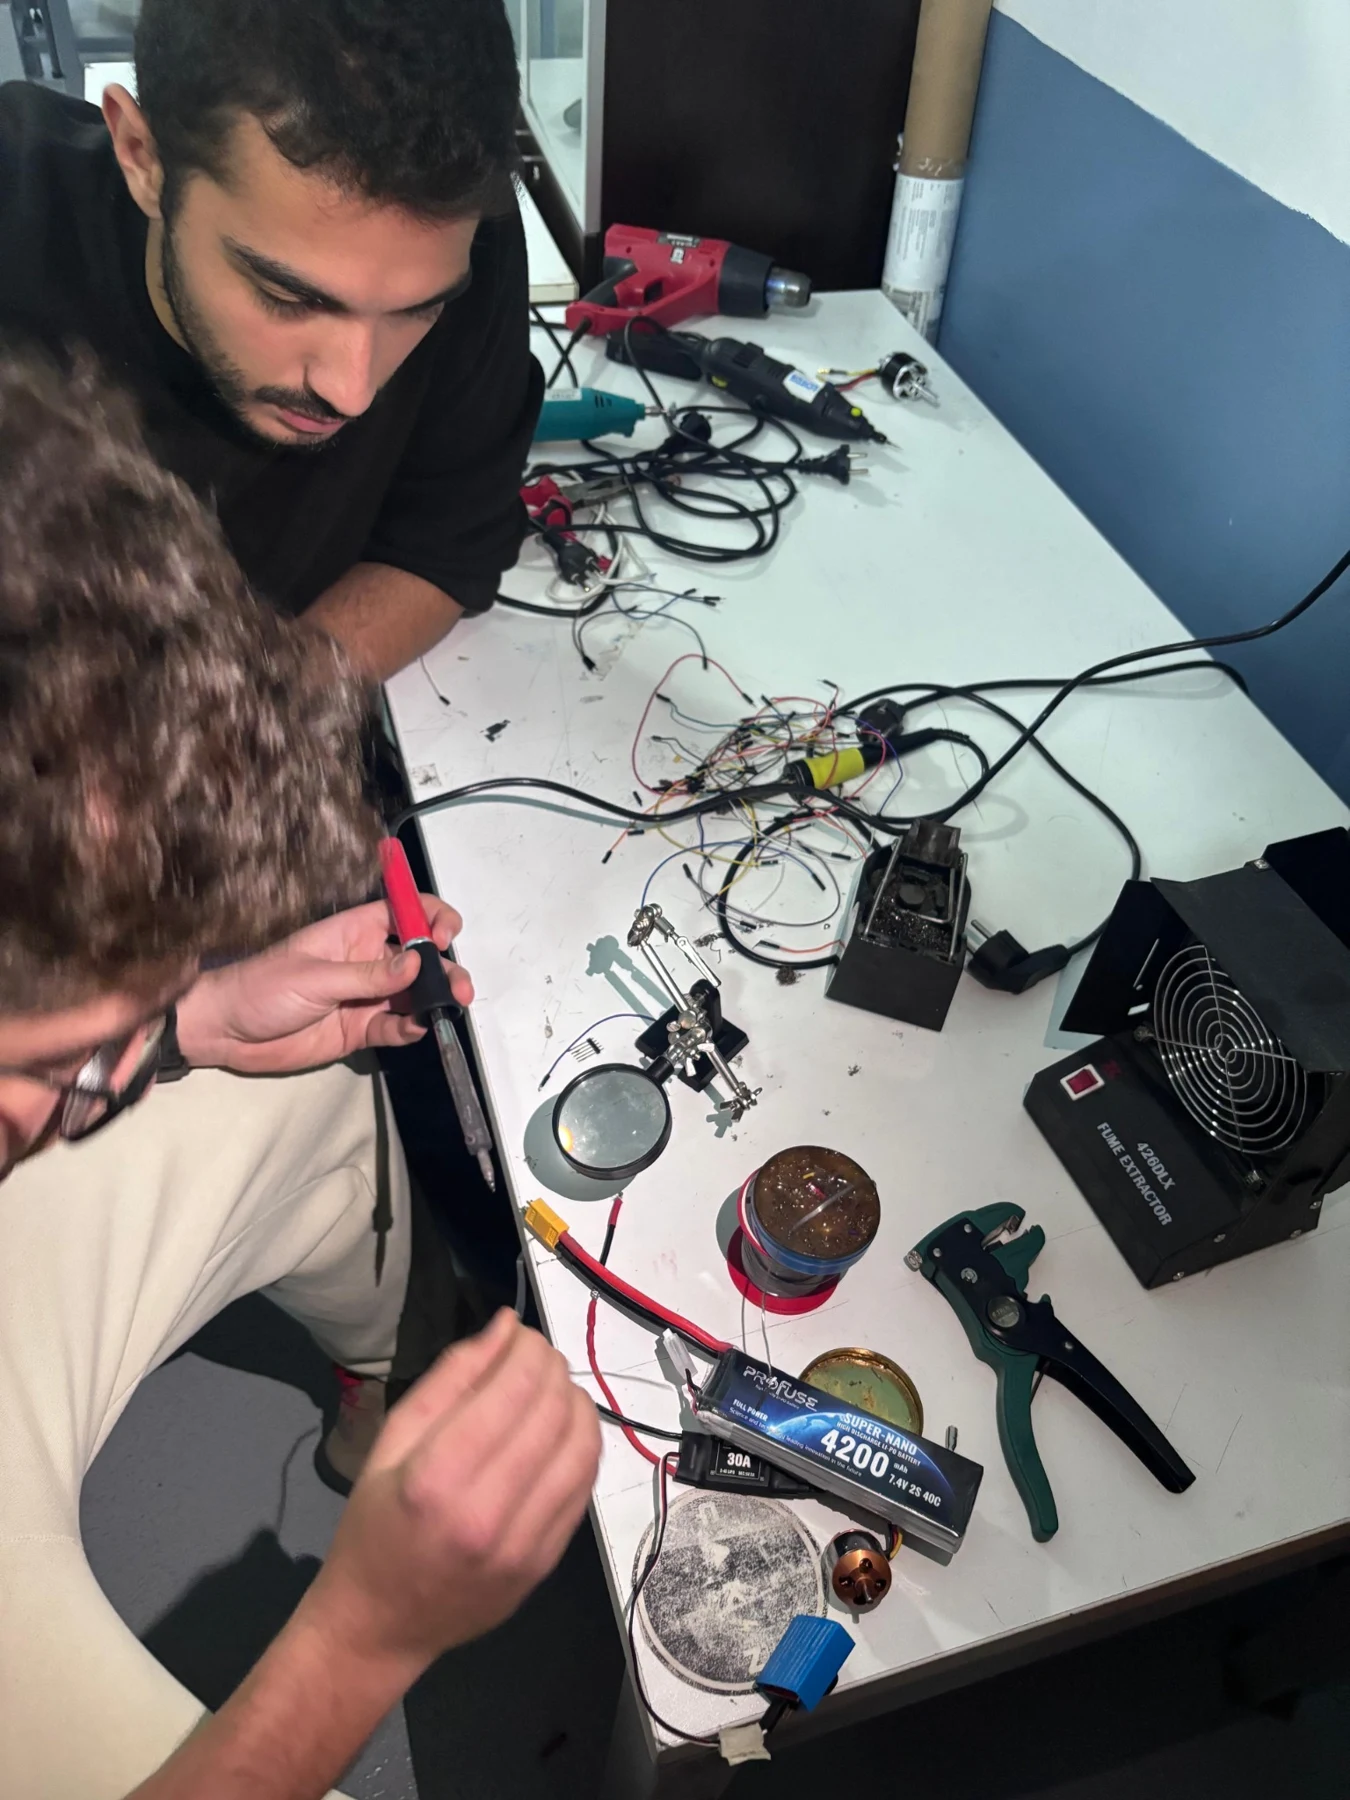 02 — ATÖLYE / GERÇEK FOTOĞRAF
Güç hattını lehimleyip motoru masa üzerinde çalıştırdık. Sonraki hedef motorları platforma entegre ederek kontrollü sürüşü değerlendirmek.
RC alıcı · ESC · LiPoGövdenin su almadığını doğruladık. Yük, test süresi ve sürüş koşullarını artırarak bu kontrolü tekrarlamayı planlıyoruz.
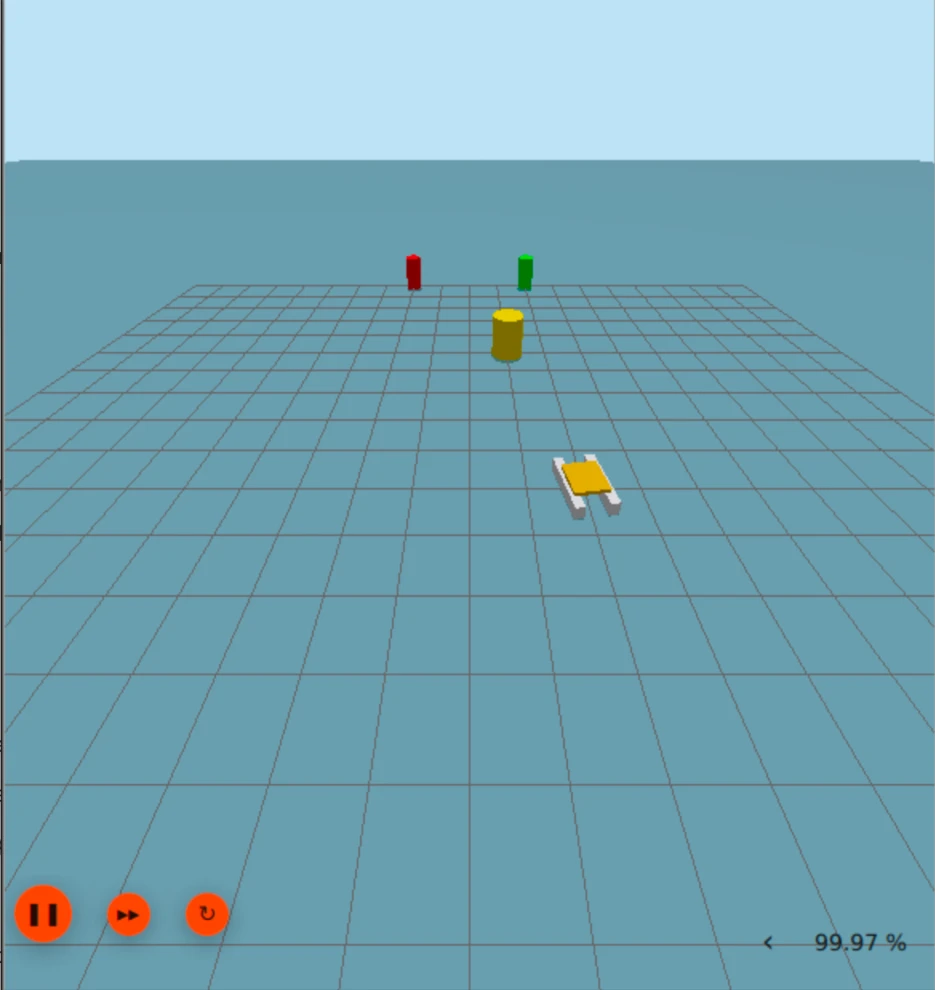
Gazebo Sim'de aracımızı, kırmızı ve yeşil dubaları ve bir engeli içeren ilk sahneyi kurduk. Yazılımı geliştirmek için senaryoları tekrarlayabileceğimiz bir başlangıç ortamımız var.
Mekanik ekip hocalarımızın ve bir makine mühendisinin desteğiyle ana aracın çizimine başladı. Prototipten öğrendiklerimizi gövde formuna, güç sistemine ve sensör montajına aktarıyoruz.
Bu mimari geliştirme hedefimizi gösterir. Sensör ve otonomi entegrasyonu henüz tamamlanmadı.
Montaj, sızdırmazlık kontrolü, motor denemesi ve kontrollü sürüş hazırlığı.
BuradayızGövde tasarımı, ekipman yerleşimi, güç sistemi ve sensör montaj ihtiyaçlarının birlikte ele alınması.
Çevre algılama, rota planlama, engelden kaçınma ve saha doğrulaması.
Algılama yeteneklerinin geliştirilmesi ve havadan destek sağlayacak bir İHA'nın sisteme katılması.
İHA'nın havadan tespit ettiği görev alanını ve hedef konum bilgisini İDA'ya aktardığı, İDA'nın da rota izleyerek ilerlediği bir koordinasyon fikri. Aşağıda bu iş akışını canlandırabilirsiniz.
Tasarlayan, üreten ve deneyen 12 öğrenci.